无法无人值守地控制几何
布局条件模型需要逐样本手工准备条件图;提示词条件给不出可信的坐标与尺度。生成器不知道目标该落在哪、该多大,标注框也就无从谈起。
Neurocomputing · Manuscript under review
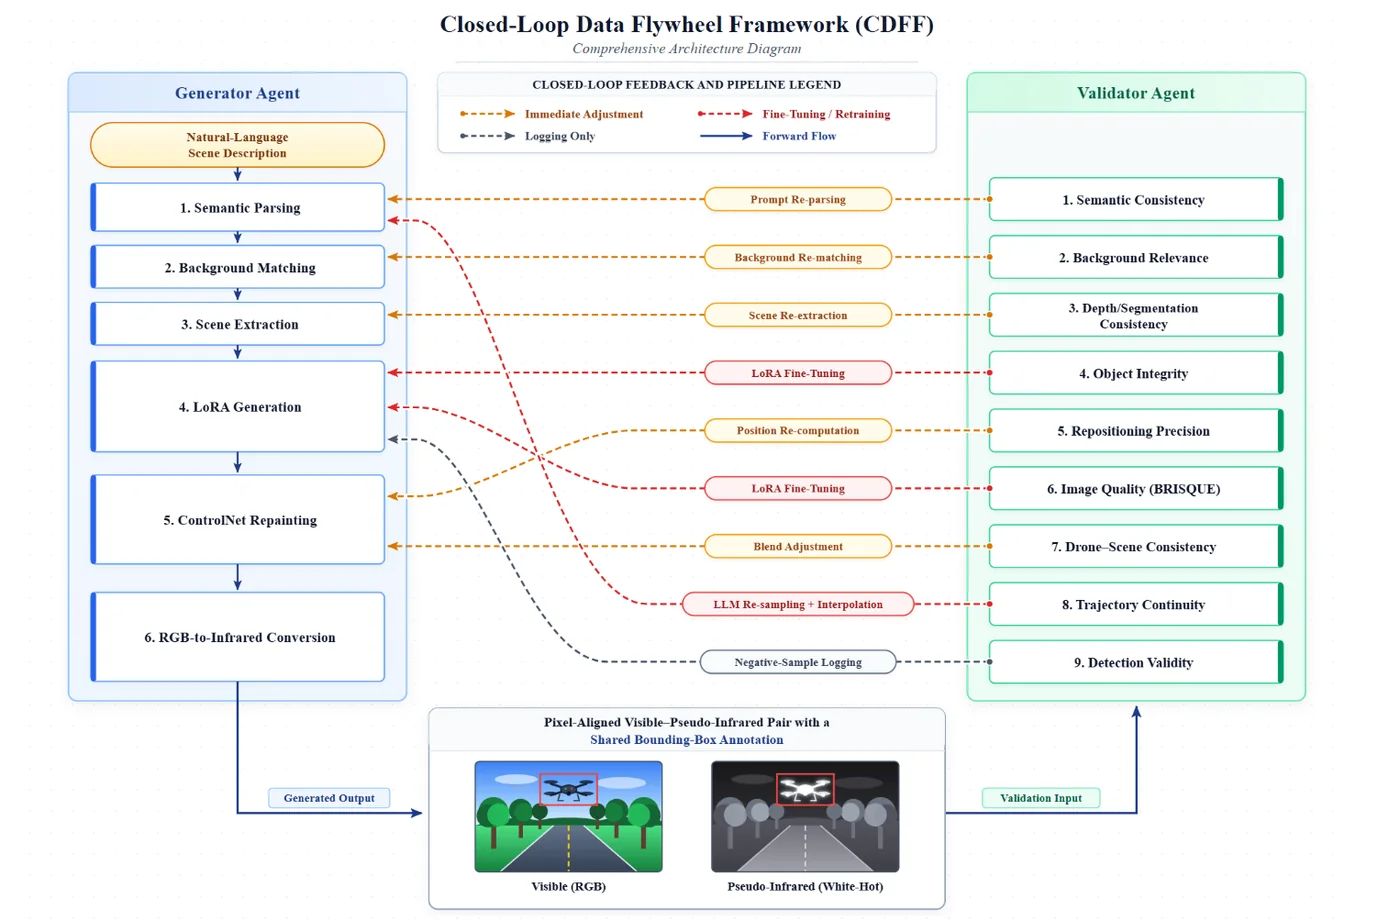
面向低慢小(LSS)空中目标的合成数据生成框架。双 Agent 对抗 + 闭环反馈:每个样本的目标位置、尺度与标注框在渲染之前就已确定,渲染之后可被独立验证。
为什么需要它
低慢小目标在 200–500 m 距离上只占 15×15 到 30×30 像素,雷达截面小、声学与热特征弱,真实数据极难采集。用扩散模型批量生成训练数据看似直接,实际卡在两件事上。
布局条件模型需要逐样本手工准备条件图;提示词条件给不出可信的坐标与尺度。生成器不知道目标该落在哪、该多大,标注框也就无从谈起。
BRISQUE、ImageReward 一类感知指标在成图上计算,与检测器需要的几何一致性解耦:一张图可以很逼真,却违反透视或尺度。
把一张普通背景照片转成几何已声明、且事后可验证的样本。几何来自背景图本身——单目相对深度与规则化可供性图——不需要人工布局。

目标的位置、尺度与标注框在渲染之前由声明距离与解析式给出,渲染后只是去核对它有没有兑现。
插入位置由单目相对深度与可供性图自动推导,批量生成不需要逐张准备条件图。
验证端输出结构化失败码并路由回源模块,微调通路确实接上了;但四轮 60 点始终没填满缓冲区容量(适配器 50 / ControlNet 30 / 解析器 20),实测起作用的是采样预算在 40 个层间的重分配。
伪红外由同一张成图逐像素转换而来,因此两种模态的标注框天然共享同一坐标。
框架不绑定某一类目标:换成任意 SD 1.5 架构的 kohya 格式 LoRA,改一行路径即可。
预处理、验证链与全部复现脚本不依赖 GPU;只有生成与训练需要显卡。
架构
六个生成模块把背景照片变成成对样本,九个验证模块对它逐级审查;审查不通过的样本给出可路由的失败码,而不是一个笼统的分数。
自然语言任务描述 → 结构化 schema,给出目标类型、距离档位与场景约束。
按场景类、时段、天气四层降级匹配,从九类背景池中取图并记录匹配级别。
单目相对深度 + 规则化可供性图,给出可插入的深度平面与候选落位。
把几何声明(中心点与尺寸)写成视觉标记注入背景,作为后续重绘的锚。
目标 LoRA 只合并进 UNet,在标记区域合成目标;随后 ControlNet 条件重绘完成融合。
按同一几何逐像素转换为白热伪红外,得到共享坐标的 RGB–IR 对。


S6_BLUR · S7_SCALE_MISMATCH · S8_POSITION_JUMP …
按失败码把样本送回导致它的那个模块
失败样本按码累积;容量 50 / 30 / 20,四轮 60 点极少达到
设计上只微调相关组件;实测产出率提升来自按层通过率重排采样预算
| 策略 | 每点尝试 | 配额完成 | 单接受样本 |
|---|---|---|---|
| A1 开环 | 1 | 138 / 240(57.5%) | 30.9 s |
| A2 预算重分配 | ≤ 3 | 172 / 240(71.7%) | 74.7 s |
| A3 +课程加难 | ≤ 3 | 172 / 240(71.7%) | 84.9 s |
A1 每点只允许一次尝试,故其单点接受率等于配额完成率(0.567–0.583)。层权重每轮乘上「该层平滑通过率 ÷ 全局通过率」,平滑式为 (passes + 2) / (attempts + 4),再以均匀份额的 30% 为下限并归一化;A2 的层权重跨度由 1.00 扩到 6.15 倍。BRISQUE 与 IoU 四轮持平——闭环改变的是哪些层填满配额,不是单张样本渲染得多好;71% 的拒绝携带生成器无法修复的检测响应。
数据集
基准为 300 对可见光–伪红外样本,覆盖九类场景、五个时段、五类天气;300 组条件互不重复。条件熵:水平坐标 3.305 bits、垂直坐标 3.296 bits(十等宽分箱),目标尺度取八个离散档位,熵 3.000 bits——即该基数下的可达上限。
| 项目 | 值 | 说明 |
|---|---|---|
| 评测样本 | 302 对 | 主基准 300 对 + 重绘臂与直贴臂共用的 1 条难例 ×2 |
| 背景池 | 37,852 张 | 实拍背景,九类场景,仓库不含,需自行准备 |
| 场景类 | 9 | airfield · coastal · desert · forest · industrial · mountain · pure_sky · rural · urban |
| 时段 / 天气 | 5 / 5 | 时段 dawn→night;天气 clear / overcast / rainy / foggy / dusty / backlight |
| 模态 | RGB + 伪红外 | 像素对齐,标注框共享同一坐标 |
| 画布 | 1280 × 853 | 主基准画布中位分辨率,中位对角 1538.18 px |
| 目标像素尺度 | 13 – 96 px | 声明档位 20 – 96 px,实测框边长 13 – 96 px、中位 37 px;按声明距离解析式给出(60 m → 60 px) |
| 标注 | bbox + 元数据 | JSON 记录条件、真实框、深度与失败码 |

samples/
├── b000_rgb.png        # 可见光成图
├── b000_ir.png         # 伪红外(同坐标)
├── b000_meta.json      # 条件 + gt_bbox + 深度 + 验证记录
└── _batch_results.json # 批次汇总
结果
300 对主基准上的对齐与质量指标。位置误差已接近半像素量化界——这不是精度上限的证据,而是渲染分辨率决定的下限。
Epos
1.226 ± 0.448 px
质心位置误差 · 亚像素率 29.3%
Escale
0.028 ± 0.021
相对尺度误差 · ≤3% 占 61.3%
IoU
0.706 ± 0.126
包围盒 IoU · ≥0.5 占 94.0%
BRISQUE
20.55
无参考质量 · 通过率 88.3%

| 指标 | 值 | 范围 / 通过率 |
|---|---|---|
| Epos | 1.226 ± 0.448 px | [0.228, 5.708] px |
| Escale | 0.028 ± 0.021 | [0.010, 0.208] |
| IoU | 0.706 ± 0.126 | [0.377, 0.959] |
| IoU ≥ 0.5 | 94.0% | 282 / 300 |
| 亚像素率(Epos < 1 px) | 29.3% | 88 / 300 |
| BRISQUE | 20.55 | 中位 14.64,σ 20.66 |
| 质量通过率(≤ 45) | 88.3% | 265 / 300 |
| 超出半像素量化界 | 98.0% | 294 / 300,位置精度受渲染分辨率约束 |
| 均方位移 / 中位画布对角 | 0.080% | 最差单样本 0.253% |

150 配对 ×2 臂。几何与全局质量两臂不可区分——位置误差 1.241 vs 1.241 px、IoU 0.706 vs 0.706、BRISQUE 20.67 vs 20.64、质量通过率同为 88.7%。分离只出现在边界融合上:局部对比比 LCR 上注入臂显著更低(1.338 vs 1.655,Wilcoxon p = 4.9e-05),而环带亮度跳变 RLJ(0.243 vs 0.247,p = 0.95)与边界梯度超额 BGE(2.153 vs 2.253,−4.4%,p = 0.96)都未被检出。
结论是 null result,不是「注入更差」。早期版本里的 trade-off 论述已废弃。
| 指标 | 注入 | 硬贴 | p |
|---|---|---|---|
| LCR ↓ | 1.338 | 1.655 | 4.9e-05 |
| RLJ ↓ | 0.243 | 0.247 | 0.95 |
| BGE ↓ | 2.153 | 2.253 | 0.96 |
100 配对目标重生成五臂:双条件、仅深度、仅分割,以及把分割权重降到 0.60 / 0.40。对齐在五臂间完全相同(IoU 0.706、位置误差 1.252 px),因为坐标与尺度在生成模型上游就已固定,条件只决定选中区域怎么重绘。分离只出现在边界融合上,且方向与「双条件更好」的预期相反:双条件的 BGE 2.286 显著差于仅深度 2.114(p = 1.1e-05),好于仅分割 2.316(p = 0.006,未校正);LCR 上 1.302 对 1.268(p = 0.76)与 1.258(p = 0.027)。
权重扫描排除了「两条分支共用同一尺度导致过约束」这一解释:深度固定 0.85,分割由 0.85 降到 0.60、0.40,BGE 只从 2.286 走到 2.276、2.249(p = 0.525、0.149),LCR 停在 1.305、1.300(p = 0.879、0.918)。分割权重只解释 0.172 差距中的 0.037。
100 配对目标在「适配器合并 / 关闭」两臂间重生成,落位不受影响:位置误差 1.252 vs 1.249 px(p = 0.53)、相对尺度误差不可区分(p = 0.34)。框 IoU 由 0.706 升到 0.744(p = 9.0e-04,rank-biserial r = 0.33),移动的是适配器渲染出的轮廓而不是落位——参考框在上游由标记注入固定。BGE 2.286 vs 2.331(p = 0.209,未检出),BRISQUE 20.55 vs 20.54、通过率同为 89.0%。这正是设计分工:落位来自标记注入与解析式,外观来自适配器。
§4.5 共报告 16 项配对检验,双侧、未校正。若按 Bonferroni 取 0.05 / 16 = 3.1e-03,只有三项仍然成立:重绘对 LCR 的边界效应(p = 4.9e-05)、双条件对仅深度(p = 1.1e-05)、适配器对框 IoU 的位移(p = 9.0e-04)。其余检验按探索性结果读,不作为结论依据。
实验刻画的是生成过程——目标是否落在要求的位置与尺度、缺陷样本是否被拦下——而不是产品效用。没有检测器在 CDFF 输出上训练并在真实影像上评估,因此本工作不支持“检测精度提升”的主张。V9 使用 COCO 预训练的 YOLOv8x,其类别表不含无人机,只作下游显著性代理。人工标注一致性尚未测量,也没有在生成池上计算 FID 一类分布指标,故下游检测收益仍属未测。
验证链
在 302 张成图上,单看 BRISQUE 阈值会接受 267 张(88.4%),而 V6→V7→V9 链接受 161 张(53.3%),两者一致 158 张,Jaccard 0.585。被阈值放行、又被链拒掉的 109 张里,108 张带不可检测码、1 张未过可见光质量级;反方向另有 3 张,源于 V6 经 OpenCV 以 BGR 读图、而统计走 PIL 的 RGB 读路径。因此 40.8% 衡量的是检测器在几十像素目标上的显著性,不是成图肉眼可见的缺陷。
| 阶段 | 作用 | 检查数 | 失败码 |
|---|---|---|---|
| V1 | JSON 结构 | 6 | A1_* |
| V2 | Transformer 解析 | 6 | A2_* |
| V3 | ControlNet 条件 | 4 | A3_* |
| V4 | LoRA 采样 | 3 | A4_* |
| V5 | 红外通道 | 3 | A5_* |
| V6 | 感知质量 | 3 | S6_* |
| V7 | 一致性(尺寸 / 光照 / IR 框 / 跨模态) | 4 | S7_* |
| V8 | 轨迹物理 | 4 | S8_* |
| V9 | 检测代理 | 3 | S9_* |
V7 的每个维度只有 PASS / FAIL / SKIP 三种状态,而 SKIP 不是通过:没有可用输入的维度记为 SKIP 并排除在判定之外;一个维度都没评估的样本判 SKIP 而不是接受。
RGB 与伪红外的框 IoU 恒等于 1.000,因为两者按构造来自同一坐标。它验证的是管线自洽,不是一项独立测量。
三态约定由 validator/v7_consistency/test_s7_tristate.py 钉死,不需要任何模型权重即可运行。
获取
代码以 MIT 发布;权重、底模与图片各自另有许可,不随仓库分发。若需要评测集或已训练的适配器,请通过仓库 Issue 联系作者。
克隆仓库、装依赖、把资产指到本地目录,即可开始生成。几十张背景图就能跑通全流程。
git clone https://github.com/TAAS2024/low-slow-small-targets-dataset
cd low-slow-small-targets-dataset
pip install -r requirements.txt
python notebooks/smoke_run.py评测与消融脚本都在 experiments/ 下,只读 out_* 的 JSON;重画图表是秒级的。
cd experiments/bcd
python3 make_paper_figs.py
python3 audit_tables_v20.py背景池来自第三方实拍图库,不随项目再分发;目标 LoRA 与合并权重继承底模许可。按需申请,请说明机构与用途。
源码是 MIT,但整个项目不是 MIT。下表说明每个组成部分的真实条款。
| 组成 | 许可 | 随仓库分发 |
|---|---|---|
| 本项目原创源码 | MIT | 是 |
| Stable Diffusion v1.5 底模 | CreativeML OpenRAIL-M | 否 |
| ControlNet depth / seg | OpenRAIL | 否 |
| LoRA 适配器与合并权重 | CreativeML OpenRAIL-M(继承) | 否 |
| MiDaS · CLIP | MIT | 否 |
| Ultralytics YOLOv8(可选,V9) | AGPL-3.0 | 否,默认不安装 |
| 背景池 / 无人机原图 / 评测集图片 | 各自原始来源条款 | 否 |
LoRA 适配器是底模的衍生作品,因此它本身以及由它合并出的任何 checkpoint 都继续受 CreativeML OpenRAIL-M 约束,包括其 Attachment A 的使用限制;分发时必须一并附上该许可。逐项条款见仓库中的 THIRD_PARTY_LICENSES.md 与 NOTICE。
引用
@article{li_cdff,
  title  = {A Spatially Controlled Closed-Loop Framework for Synthetic
            Low-Slow-Small Target Dataset Generation},
  author = {Li, Qingming and Zhang, Yanxin and Zhu, Zhongpan and He, Bin},
  note   = {Manuscript under review, Neurocomputing}
}@misc{cdff2026,
title = {CDFF: Closed-Loop Dataset Fabrication Framework for
Low-Slow-Small Aerial Targets},
author = {Li, Qingming and Zhang, Yanxin and Zhu, Zhongpan and He, Bin},
year = {2026},
howpublished = {\url{https://github.com/TAAS2024/low-slow-small-targets-dataset}},
note = {Source code licensed MIT; model weights inherit
CreativeML OpenRAIL-M}
}